
传统方案的问题
电机满足Ex d IIB T4 Gb,不代表驱动器、线缆引入和接线腔体在同一危险区域划分下同样合规。
普通驱动器与防爆伺服电机临时匹配,转矩响应、电流环参数、故障保护都要二次整定。满载起步转矩不足,会顿挫、迟缓甚至溜车;低速对接转矩脉动,会让料箱与接口刚性碰撞。
多厂商拼接时,通信协议适配、参数整定、故障保护协调都要额外投入,项目周期常花在”装车之后跑不顺”的反复调试上。
易普森真实应用案例
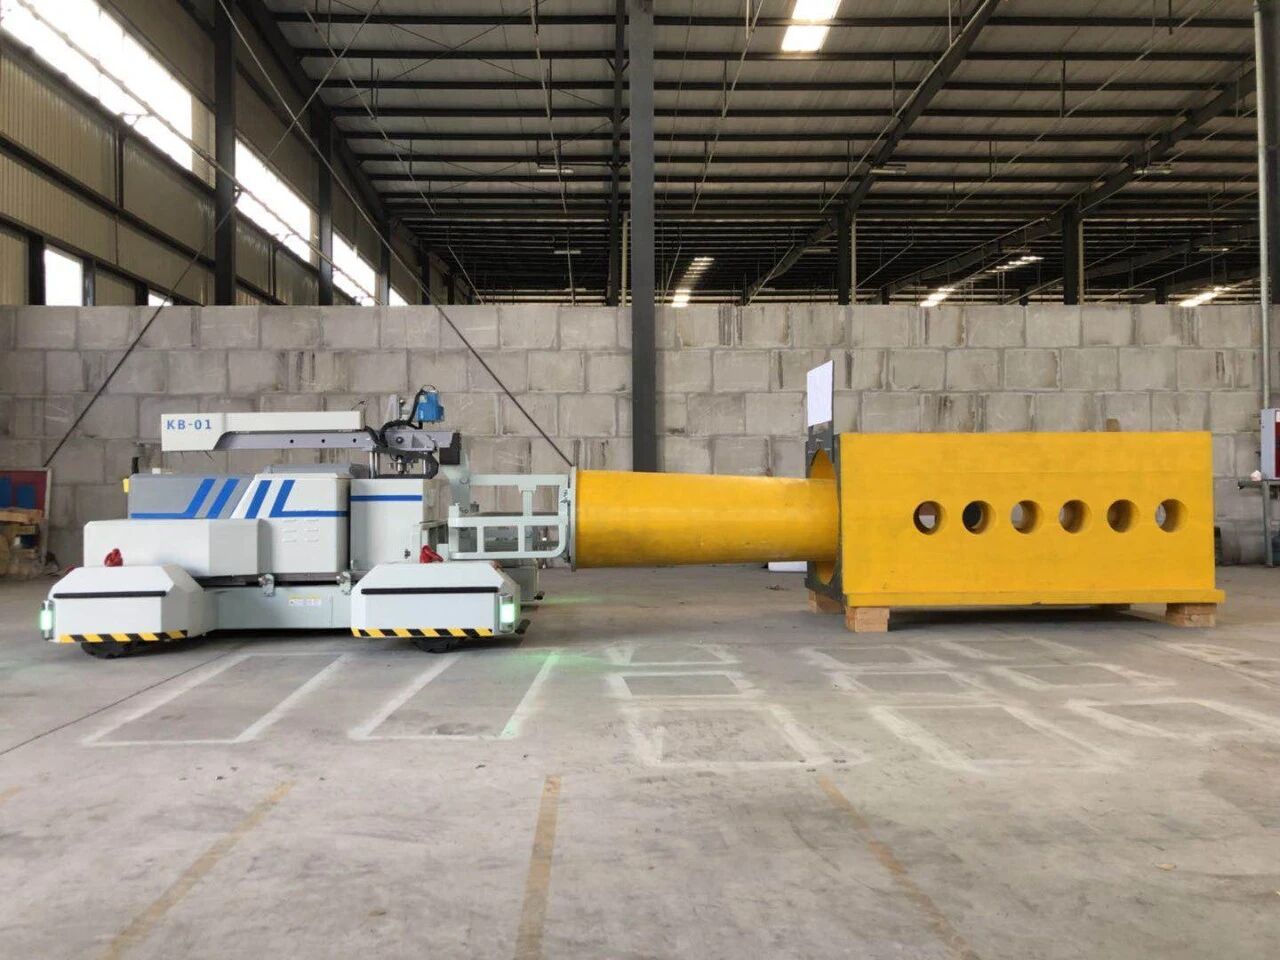
驱动控制:EHSD20/25系列易普森驱动器完成四轮协同
通信方式:CANopen / EtherCAT 与整车控制器协同
——直线与转向:四轮速度闭环协调,抵消地面摩擦不均、轮径差异带来的跑偏,狭窄通道内保持差速转向平顺
——对接阶段:切换位置闭环,将停车误差收敛到毫米级,避免料箱与工位接口碰撞
易普森防爆AGV驱动系统
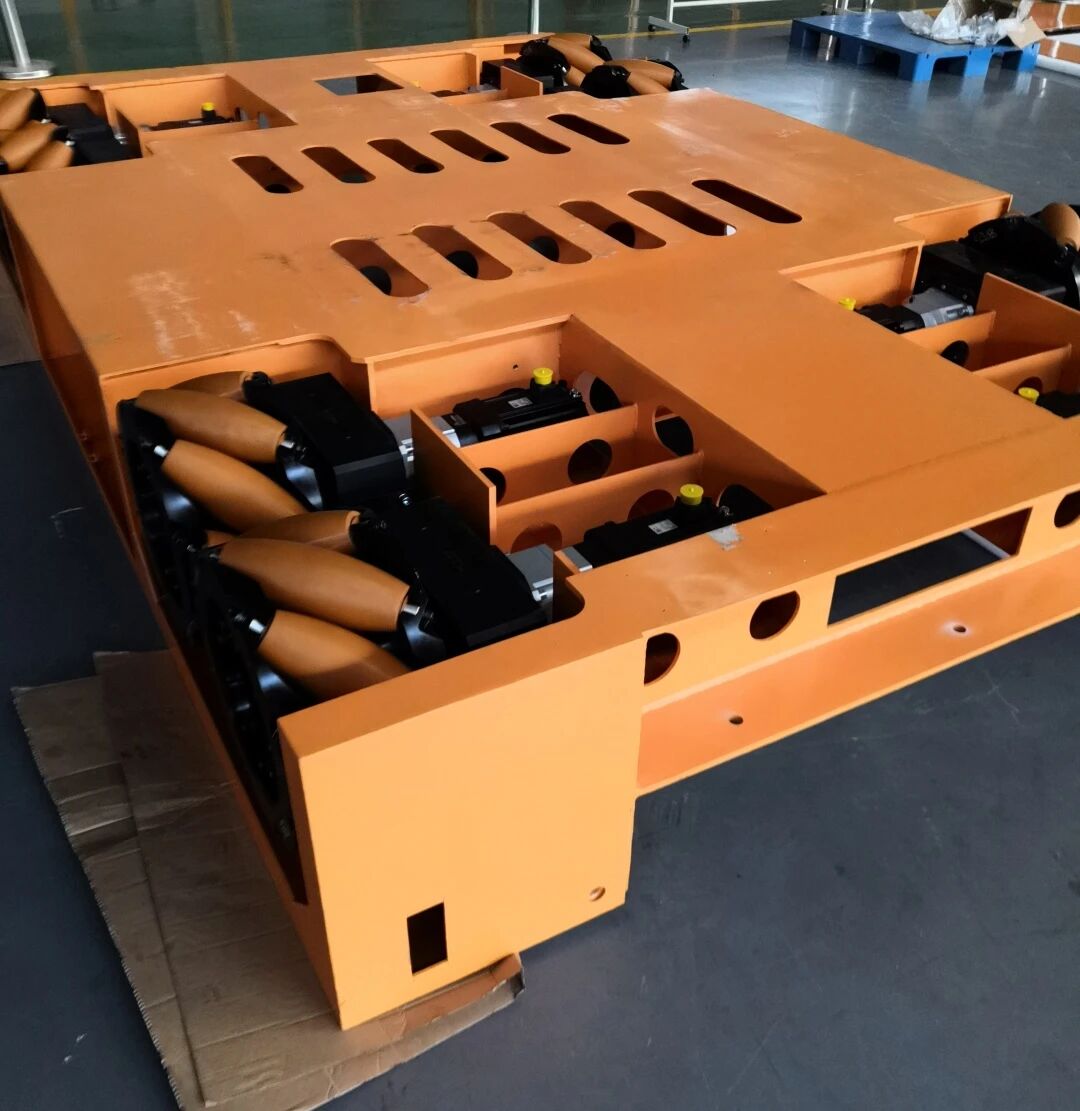
五点选型建议
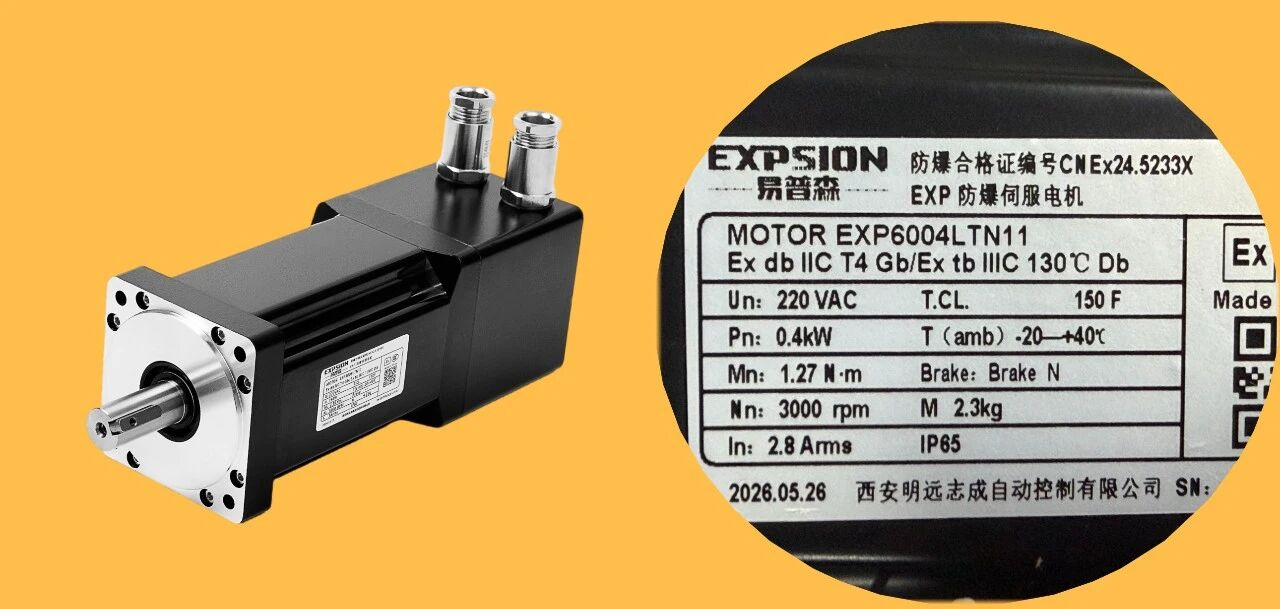
防爆AGV的关键不在单台电机,而在整套驱动系统。
易普森整套防爆驱动方案,防爆边界一致、电机驱动器原生匹配、四轮协同控制,满载起步稳、低速不抖、对接精准。选易普森,合规更清晰、联调更短、运维更可控,是高危场景防爆AGV驱动系统的优先选择。


